MAT212 · UiB
Studieguide for MAT212 Funksjonar av fleire variable
Komplett pensumoversikt for funksjonar av fleire variable ved UiB — med forklaringer, sentrale begreper, eksamenstips og vanlige fallgruver. Eksamensoptimalisert basert på tidligere eksamener.
Introduksjon
Denne studieguiden dekker MAT212 Funksjonar av fleire variable ved UiB: kurver i rommet, derivasjon i flere variable, implisitte funksjoner, multiple integraler, vektorfelt og integralsatsene til Green, Gauss og Stokes. Grunnlaget er de tre offentlige eksamenssettene vi har (2018H, 2019H og 2022V) og institusjonens løsningsforslag til dem. Seksjonene følger de tolv temaene i kurset, og hver seksjon har forklaring, gjennomregnede eksempler med egne tall, figurer, nøkkelformler, vanlige feil og eksamenstips.
Eksamen er uten hjelpemidler. Alt regnes for hånd, og formlene må du kunne selv. Eksemplene er derfor valgt slik at de kan regnes med blyant på få linjer, og hvert eksempel har en kontroll du kan gjenta på eksamen.
Kurver i rommet: buelengde, krumning og torsjon
EksamensrelevantEn sti r(t) beskriver en kurve i rommet. Fra r′, r″ og r‴ får du fart, buelengde L = ∫|r′| dt, Frenet-rammen (T, N, B), krumningen κ = |r′ × r″|/|r′|³ og torsjonen τ = (r′ × r″)·r‴/|r′ × r″|². Temaet kom i alle tre settene: som begrepsspørsmål om buelengde og glatthet, og som kvalitative spørsmål om en skruelinje (krumning, torsjon, binormal).
1. Sti, kurve og glatthet
En sti er en kontinuerlig vektorfunksjon , , der er et intervall. Kurven er bildet , altså punktmengden. Samme kurve kan ha mange stier: og på passende intervaller gir begge enhetssirkelen. 2022V testet skillet i sant/usant-spørsmål.
Stien er glatt når er og for alle . Kravet er det som ofte glemmes: er , men , og kurven har en spiss i origo. En sti som bare er , kan mangle tangent i et punkt.
Les definisjonen i oppgaven: settene kan bruke en svakere definisjon av «glatt» enn den over. 2022V kalte en kurve glatt når tangentvektoren endrer seg kontinuerlig, altså bare , uten kravet .
Fart, hastighet og akselerasjon
(vektor), (skalar), .
2. Buelengde og buelengdeparametrisering
er lengden langs kurven fra fram til — ikke avstanden mellom endepunktene. Lengden avhenger ikke av hvilken glatt sti du velger for samme kurve (gjennomløpt én gang), men den avhenger av kurven: to ulike kurver mellom de samme endepunktene har generelt ulik lengde.
Eksempel 1 (buelengde): Finn lengden av , .
, så
Eksempel 1b (uendelig lengde): for , med . Stien er kontinuerlig, men har den en lengde?
Kontinuerlig i 0: . Men har ingen grense når , så stien er ikke i 0.
I punktene er med vekslende fortegn, så kurven går minst i høyden mellom to slike punkter.
Summen divergerer (harmonisk rekke), altså divergerer : lengden er uendelig.
Uttrykket under rota er nesten alltid et fullstendig kvadrat i oppgaver uten hjelpemidler. Ser du det ikke, prøv å skrive som og sammenlign koeffisienter.
3. Frenet-rammen: T, N og B
peker i bevegelsesretningen, mot den siden kurven bøyer seg mot, og står normalt på oskulasjonsplanet utspent av og . De tre er ortonormale og høyrehendte.
Nyttig snarvei: , og deretter .
4. Krumning og torsjon
Frenet–Serret: .
Krumningen måler hvor fort kurven svinger, torsjonen hvor fort den vrir seg ut av oskulasjonsplanet. En plan kurve har (og konstant), en rett linje har . Krumningsradien er .
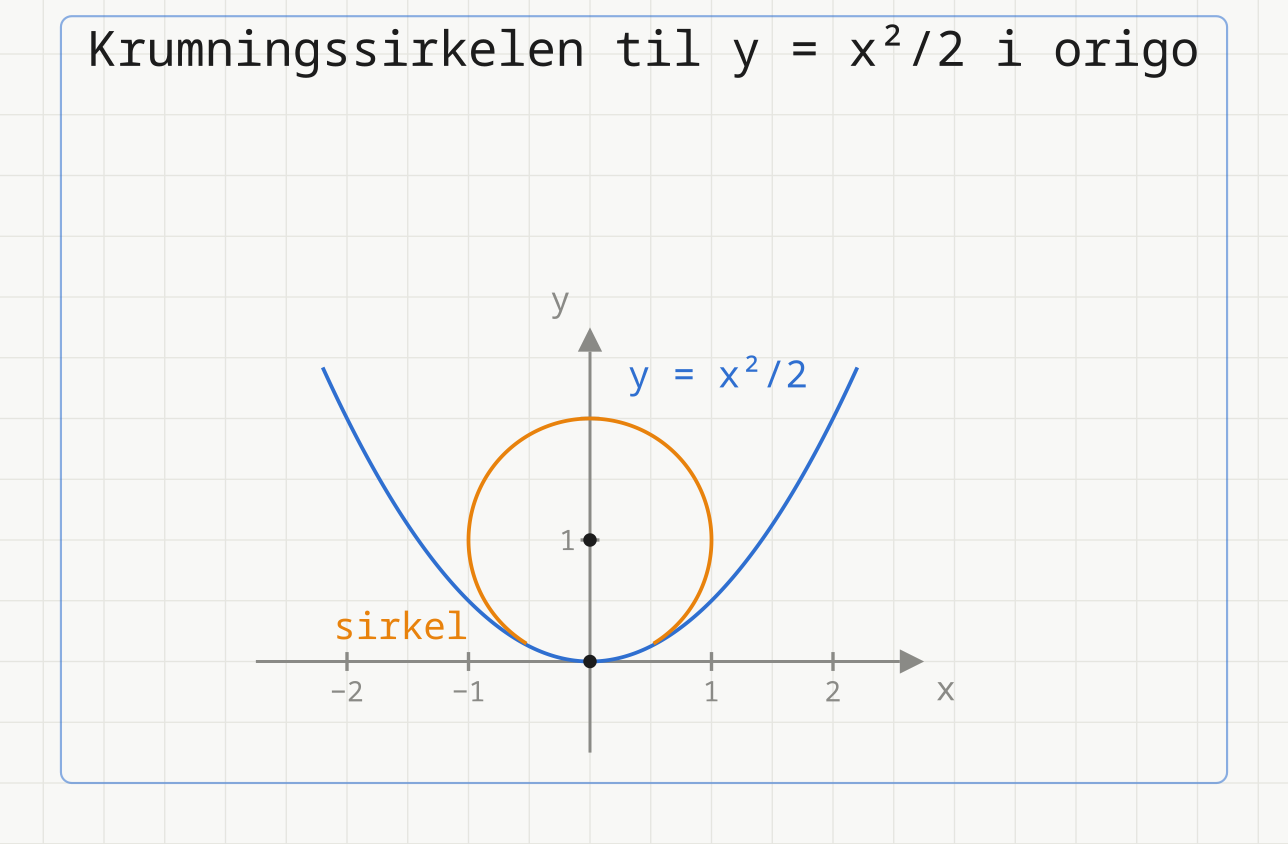
Eksempel 2 (krumning og torsjon): Finn , , , og for i .
, , ; i : , ,
,
, ,
Eksempel 3 (skruelinje): . Finn fart, , og Frenet-rammen i .
, (konstant fart)
,
,
I : , , ,
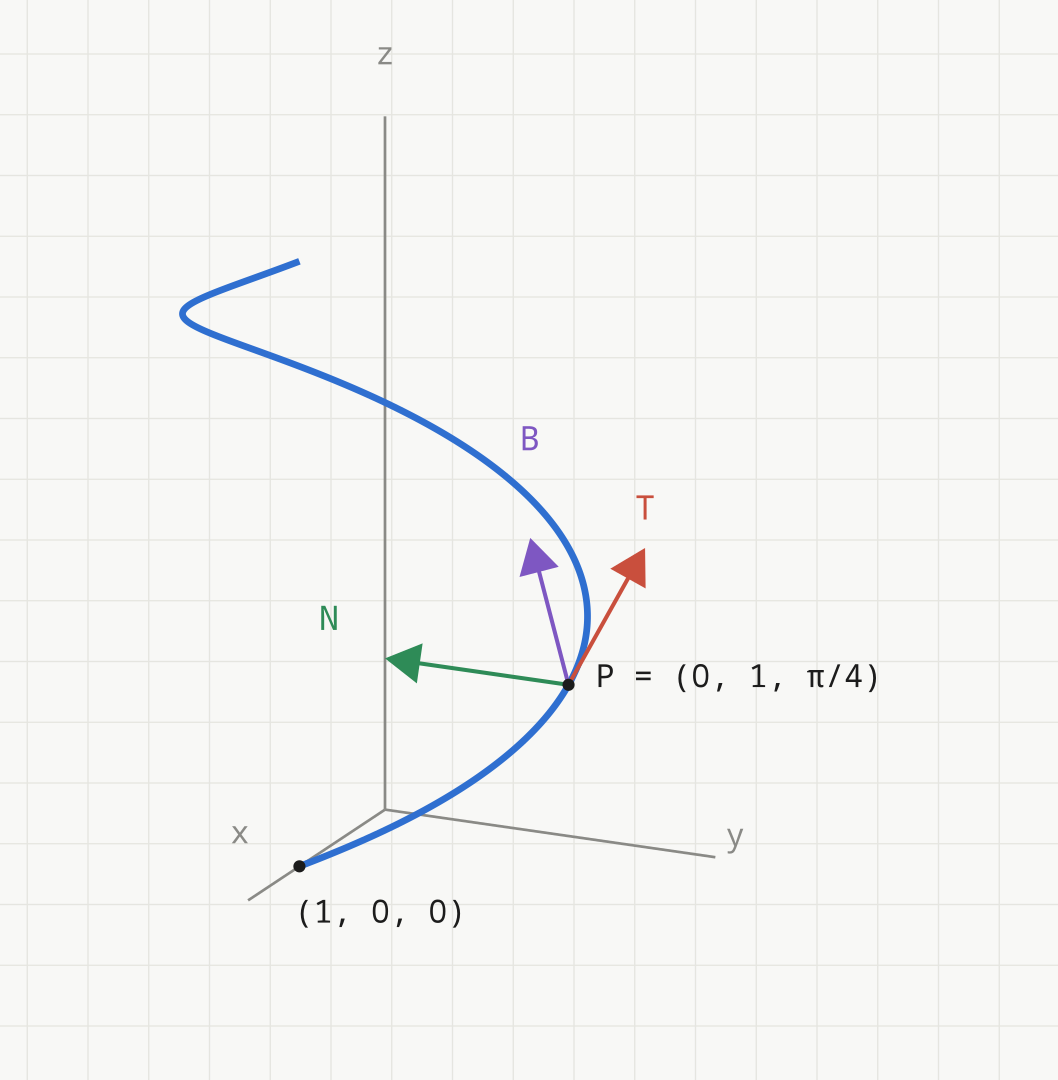
Generelt har skruelinjen konstant og konstant . peker alltid horisontalt inn mot aksen, og har konstant -komponent når . Slike kvalitative utsagn («krumningen er konstant», «binormalen peker oppover») er typiske flervalgsalternativer: regn dem ut i stedet for å gjette fra en figur.
5. Buelengde som parameter
For skruelinjen over er , så har . Da er direkte. Bytte til buelengde går bare når integralet for kan regnes og inverteres — ellers bruker du formlene med .
Nøkkelformler
- •
- •
- •
- •
- •
- •Skruelinje :
Vanlige feil
- ⚠️Å bruke avstanden i stedet for buelengden.
- ⚠️Å glemme tredjepotensen i nevneren i , eller kvadratet i nevneren i .
- ⚠️Å tro at . Det stemmer bare når farten er konstant.
- ⚠️Å sette når kan være negativ i buelengdeintegralet.
- ⚠️Å tro at torsjonen alltid er positiv: den har fortegn, og en venstreskrue har .
Eksamenstips
- 💡Skill sti og kurve: lengden avhenger ikke av parametriseringen av samme kurve, men vel av hvilken kurve du går langs mellom to punkter.
- 💡«Glatt» krever både og . En sti med kan ha en spiss.
- 💡Regn én gang og bruk den til både , og .
- 💡For skruelinjer: kjenn igjen og — begge konstante. Svaralternativer som «krumningen øker med » er feil.
- 💡Kontroller Frenet-rammen: , og . Det tar et halvt minutt.
Laster...
Laster…